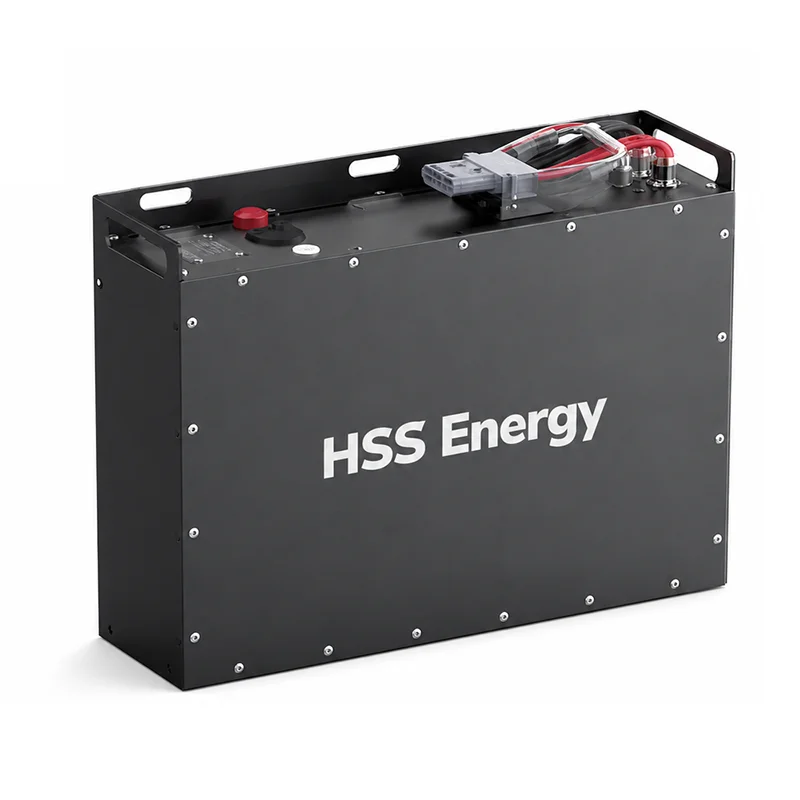
Et AGV eller mobilt robotbatteri skal gøre mere end at nå et spænding- og kapacitetsmål. Kørselstid, accelerationsstrøm, opladningsvinduer, batterirumsdimensioner, kommunikation med køretøjets controller og driftsplanen påvirker alt sammen det endelige pakkedesign. HSS Energy udvikler projektbaserede lithiumbatterisystemer til AGV'er, AMR'er og mobilt robotudstyr, med elektriske, mekaniske og kommunikationsparametre bekræftet mod applikationen.
|
Ansøgningsfokus |
Batterikemi |
Opladning |
Integration |
|
AGV / AMR / mobil robotteknologi |
LiFePO4 referenceplatform |
Manuel / dock / mulighed opladning efter projekt |
CAN / RS485 og projektdefinerede grænseflader |
To AGV'er, der bruger den samme nominelle spænding, kan kræve meget forskellige batteripakker. Et let lager AMR kan fungere ved moderat strøm i lange perioder, mens en transport AGV kan have korte højstrømshændelser under acceleration, løft eller skråningsdrift. Batteriet skal derfor defineres fra driftscyklussen.
|
Engineering input |
Hvad det bestemmer |
|
Køretøjets driftsspænding |
Seriekonfiguration og opladerspænding |
|
Gennemsnitlig belastning og driftstimer |
Nødvendig brugbar energi og driftstid |
|
Spidsbelastning og spidsbelastningsvarighed |
BMS-, celle-, kabel- og stikstrømskapacitet |
|
Batterirum / monteringsplads |
Kapslingsstørrelse, terminalposition og mekanisk layout |
|
Opladningsvindue |
Ladestrøm og ladestrategi |
|
Køretøjscontroller |
Kommunikationsprotokol og signalkortlægning |
|
Driftsmiljø |
Krav til temperatur, indkapsling og beskyttelse |
Følgende konfiguration er baseret på de medfølgende HSS-referencedata. Parametre, der ikke er fastsat i kildematerialet, forbliver projektbekræftede i stedet for at blive tildelt generiske værdier.
|
Parameter |
HSS Reference Konfiguration / Projekt Bekræftelse |
|
Markedsspændingsklasse |
24V-klasse |
|
Nominel spænding |
25,6V |
|
Konfiguration |
8S LiFePO4 |
|
Kapacitet |
60 Ah |
|
Nominel energi |
1.536 kWh |
|
Øvre Charge Reference |
29,2V (8 × 3,65V); endelig opladerprofil projektbekræftet |
|
Opladningsmetode |
CC-CV; manuel / dock / mulighed opkrævning efter projekt |
|
Kontinuerlig / spidsstrøm |
Projektbekræftet fra AGV-belastning og spidsbelastningsvarighed |
|
Meddelelse |
CAN / RS485 projektvalgbar; kortlægning bekræftet af projekt |
|
Indkapsling / Vægt |
Projektbekræftet efter batteri-bås gennemgang |
|
Stik / Pinout |
Projekt-konfigureret |
Kapacitet alene definerer ikke, om en AGV kan gennemføre et skift. Energibehovet bør estimeres ud fra den reelle driftscyklus, herunder kørsel, tomgangstid, acceleration, løfte- eller værktøjsbelastninger og opladningsmuligheder. Spidsstrøm bør kontrolleres separat fra det gennemsnitlige energiforbrug.
|
Spørgsmål om størrelse |
Engineering Check |
|
Hvor længe skal AGV'en køre mellem opladninger? |
Estimer brugbar energi fra driftscyklussen i stedet for den nominelle kapacitet alene |
|
Hvad er den normale kørestrøm? |
Kontroller termisk belastning og kontinuerlig udledningskrav |
|
Hvad er den højeste kortvarige strøm? |
Bekræft celle-, BMS-, kabel- og stikkapacitet |
|
Hvor længe varer toppen? |
Skelne korte accelerationstoppe fra vedvarende høj belastning |
|
Kan AGV'en oplade i pauser? |
Mulighedsopladning kan reducere den nødvendige energi ombord |
|
Hvor meget reserve er påkrævet? |
Indstil SOC-driftsvinduet i henhold til rute og opladningssikkerhed |
Opladningsstrategi er en del af batteridesignet. Den medfølgende 24V-klassereference understøtter en CC-CV-opladningstilgang, mens den fysiske opladningsmetode vælges af projekt. Afhængigt af AGV-systemet kan opladning være manuel, dock-baseret eller arrangeret som mulighedsopladning under planlagte stop.
· Manuel opladning: Velegnet, hvor køretøjer kan tages ud af drift i en defineret opladningsperiode.
· Dock-opladning: Opladningsgrænseflader og kontrollogik er afstemt med docking-arrangementet.
· Mulighedsopladning: korte opladningsperioder kan indarbejdes i driftsplanen, hvor opladeren, batteriet og rutestrategien understøtter det.
· Endelig ladestrøm, stik/kontaktdesign og styresignaler skal bekræftes med opladningsudstyret og køretøjets controller.
Til AGV- og robotprojekter er BMS ikke kun en beskyttelsesenhed. Det kan også give driftsinformation til køretøjets controller. Den medfølgende reference understøtter projektvalgbar CAN- eller RS485-kommunikation, med protokolmapping bekræftet for projektet.
|
BMS / Interface-element |
Projekt rolle |
|
Spændings-, strøm- og temperaturovervågning |
Batteridriftsstatus og beskyttelsesinput |
|
Overopladnings-/overafladningsbeskyttelse |
Forhindrer drift uden for konfigurerede batterigrænser |
|
Overstrøms-/kortslutningsbeskyttelse |
Reagerer på unormale elektriske forhold |
|
Temperaturbeskyttelse |
Styrer driften, når temperaturen overstiger de konfigurerede grænser |
|
SOC data |
Understøtter indikation af resterende energi og beslutninger om opladning, hvor de er implementeret |
|
CAN / RS485 |
Køretøj/BMS-kommunikation i henhold til den bekræftede protokol |
|
Protokol kortlægning |
Signaldefinitioner og kommunikationsadfærd bekræftet med kunden |
AGV-batterier er ofte begrænset af et eksisterende batterirum. Kapslingsdimensioner, håndtagsposition, kabeludgang, konnektorplacering og serviceadgang bør derfor gennemgås, før det mekaniske design fryses. Den medfølgende reference lader kabinet, vægt, stik og pinout stå åbent til projektbekræftelse.
· Dimensioner af batterirum og monteringspunkter
· Metal eller anden projektegnet kabinetkonstruktion
· Stik- og kabelvalg i henhold til strøm og køretøjsgrænseflade
· Terminal-/stikposition og kabeludgangsretning
· Skærm eller statusgrænseflade efter behov
· Krav til serviceadgang, løft og udskiftning
· Projektspecifik etiket og identifikation
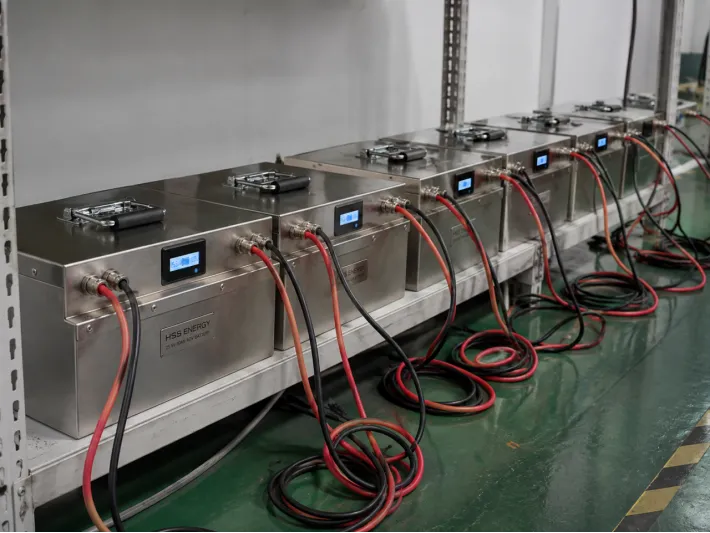
HSS Energy AGV batterienheder under batch elektrisk verifikation
For et brugerdefineret AGV-batteri skal produktionskontrol bekræfte både pakningskonsistens og de grænseflader, der betyder noget for køretøjet. Verifikation defineres i forhold til den godkendte projektspecifikation snarere end en enkelt generisk tjekliste.
· Batterispænding og elektrisk inspektion
· BMS funktions- og beskyttelsestjek
· Bekræftelse af opladning/afladning i henhold til den godkendte konfiguration
· Kommunikationstjek, hvor CAN eller RS485 er angivet
· Inspektion af stik, kabel og pinout
· Skærm/statustjek, hvor monteret
· Mekanisk inspektion og udseende
· Projektspecifik slutinspektion før afsendelse
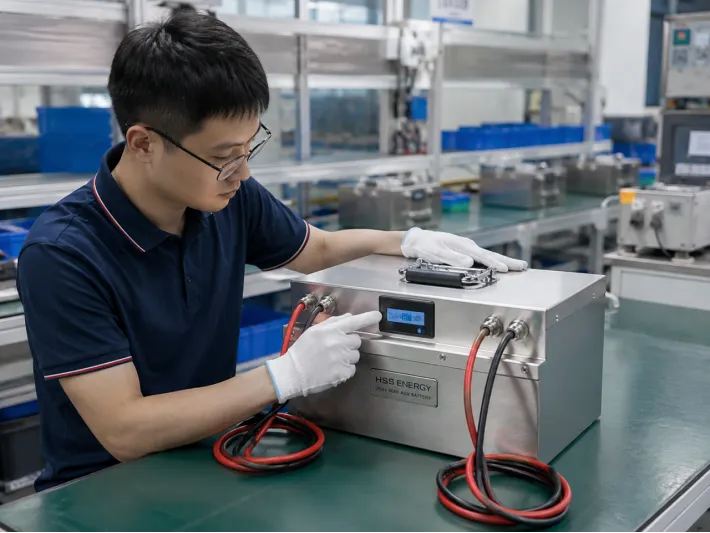
Afsluttende funktionskontrol af en HSS Energy AGV batterienhed
|
Anvendelse |
Batteridesignfokus |
|
Lager AGV |
Kørselstid, rutecyklus, docking og køretøjskommunikation |
|
AMR |
Kompakt integration, SOC-information og hyppige opladningsmuligheder |
|
Materialehåndteringsrobot |
Spidsstrøm under acceleration og nyttelastbevægelse |
|
Autonom vogn / Tugger |
Lange driftstimer og gentagelig ladeplan |
|
Inspektionsrobot |
Kompakt emballage og applikationsspecifik runtime |
|
Service / Mobil Robot |
Mekanisk integration, lavspændingsplatform og kommunikationsbehov |
|
Trin |
Scene |
Produktion |
|
1 |
Køretøjsdata |
Spænding, belastning, driftstid, batterirum, oplader og controller |
|
2 |
Batteriforslag |
Kemi, seriekonfiguration, kapacitet og elektrisk arkitektur |
|
3 |
Bekræftelse af grænseflade |
Stik, pinout, CAN/RS485 kortlægning og opladningsgrænseflade |
|
4 |
Prøve |
Prototypepakke bygget til den aftalte konfiguration |
|
5 |
Test af køretøj |
Kørselstid, spidsbelastningsadfærd, opladning og kommunikation kontrolleret på måludstyret |
|
6 |
Bekræftelse |
Specifikation og grænseflader frosset efter validering |
|
7 |
Produktion |
Batchproduktion og projektspecifik inspektion |
|
Spørgsmål |
Hvis ja/påkrævet |
Næste tjek |
|
Eksisterende AGV spændingsplatform? |
Brug køretøjets spænding som udgangspunkt |
Bekræft oplader og controller spændingsområde |
|
Fuldskiftsdrift uden opladning? |
Størrelse til påkrævet brugbar kørselstid |
Tjek gennemsnitsbelastning og reserver SOC |
|
Opladningsstop til rådighed? |
Evaluer dock- eller mulighedsopladning |
Bekræft tilladt ladestrøm og kontakt/interfacedesign |
|
Høj acceleration/løftebelastning? |
Behandl spidsstrøm separat |
Bekræft topamplitude og varighed |
|
Køretøjskommunikation påkrævet? |
Vælg CAN eller RS485 efter behov |
Bekræft protokol og signalkortlægning |
|
Fast batteribås? |
Mekanisk design følger tilgængelig plads |
Bekræft kabinet, stik og serviceadgang |
Certificering og transportdokumentation er konfigurationsspecifikke. Tilgængelig dokumentation skal bekræftes i forhold til den endelige batterimodel, destinationsmarkedet og kundekrav. HSS Energy kan levere den relevante dokumentationspakke for det godkendte projekt, hvor den er tilgængelig.
Fordi AGV- og robotbatterier er tilpasset til måludstyret, bør certificeringsomfanget ikke antages at dække enhver spænding, kapacitet, kabinet eller grænsefladevariant, medmindre den nøjagtige konfiguration er inkluderet i det relevante certifikat eller rapport.
· AGV/AMR/robottype og applikation
· Nominel systemspænding og tilladt spændingsområde
· Gennemsnitlig driftsstrøm eller effekt
· Spidsstrøm og spidsbelastningsvarighed
· Påkrævet køretid mellem opladninger
· Daglige driftstimer/vagtmønster
· Dimensioner af batterirum og monteringsbegrænsninger
· Eksisterende batterioplysninger, hvis du udskifter en nuværende pakke
· Opladningsmetode og opladerspecifikation
· CAN/RS485-krav og protokoldokumentation
· Krav til stik, pinout og kabel
· Driftstemperatur og installationsmiljø
· Målmarked, certificeringskrav og anslået mængde
25,6V 60Ah / 1,536kWh-konfigurationen vist på denne side er en HSS-referencekonfiguration baseret på de leverede projektdata. Det er ikke en universel AGV batterispecifikation. Kontinuerlig strøm, spidsstrøm, kabinet, vægt, stik, pinout, kommunikationskortlægning og endelig opladerprofil forbliver projektbekræftet.
Endeligt batterispændingsområde, kapacitet, strømgrænser, BMS-indstillinger, kommunikationsprotokol, mekanisk struktur, konnektorsystem, opladningsparametre og dokumentation er underlagt det godkendte projektdatablad, tekniske aftale, prøvebekræftelse, PI eller kontrakt. Hvor hjemmesideoplysninger afviger fra et godkendt projektdokument, har det godkendte projektdokument forrang.
Send køretøjets spænding, belastningsdata, påkrævet driftstid, spidsstrøm, batterirumsdimensioner, opladningsmetode og kommunikationskrav. HSS Energy kan bruge disse input til at definere batteriarkitekturen og de grænseflader, der skal valideres på måludstyret.